9月2日消息,华为智能汽车解决方案BU CEO 靳玉志今日在社交平台上发布了一则科普视频,探讨了时速130km/h紧急刹停和地库1km/h低速防剐蹭这两种情况下,哪个对AEB系统的挑战更大?答案令人意外:极低速场景的难度丝毫不亚于高速场景。
靳玉志指出,低速AEB面临两大核心难点。第一是制动冗余空间几乎为零。当车辆以1km/h的速度缓慢挪动时,从系统识别障碍物到执行制动,留给控制器的反应窗口极其短暂,稍有延迟就可能已经发生接触。

第二是障碍物种类高度复杂。高速场景下面对的通常是前车或行人等标准目标,而地库、小区等低速环境中充斥着地锁、石墩、花坛、立柱等异形障碍物,传统辅助驾驶系统的训练数据往往只覆盖典型目标,碰到这些“超纲题”就容易出现漏检或误判。
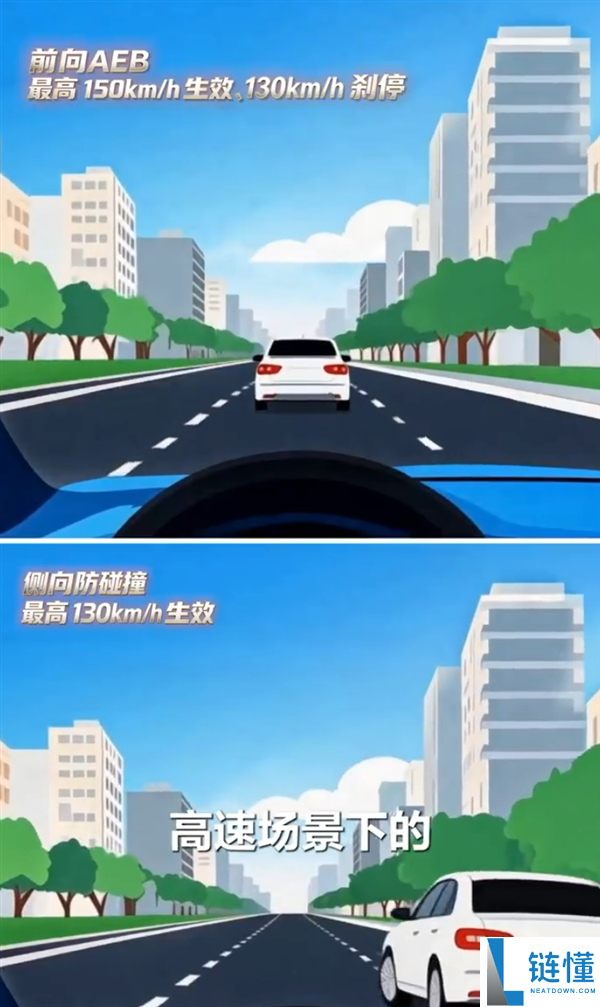
针对这一难点,华为在乾崑智驾CAS 5.0中提出了“全时速”安全目标。前向AEB的生效范围从最低4km/h进一步下探至1km/h;侧向防碰撞的触发速度从30km/h降低至10km/h。这意味着从地库挪车到高速巡航,整个速度区间都被纳入主动安全覆盖范围。
前向AEB能力提升的关键在于新增高精度固态激光雷达。与摄像头通过多帧拍照再计算距离的方式不同,激光雷达主动发射激光脉冲,微秒级获取障碍物的距离和轮廓数据,检测精度更高,响应更快。
侧向防碰撞能力则依托融合感知算法和真实场景数据训练实现升级,在低速侧向剐蹭、窄路会车等场景覆盖更充分,误触发率也同步降低。

 浏览量
 浏览量
 浏览量
 浏览量
 浏览量
 浏览量
 浏览量
 浏览量
 浏览量
 浏览量